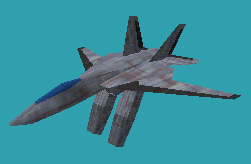
飛行機状態のYF-1の操作は一般的な飛行機と同様に、操縦桿、ペダル、スロットルで行います。具体的なキー操作に関しては、キー設定ダイアログを参照してください。
YF-1の操作で実際に良く用いるのは、操縦桿操作、標準武器連射、ブーストです。
また、地面にぶつかると自動的にロボット状態になります。この場合、ブーストで飛び上がって、飛行機状態に戻してください(後述)。
なお敵機の後ろに付くための基本的な操作は、通常のフライトシミュレータ同様、敵機を画面の上方に持ってきて、操縦桿を引き続けることです。
飛行機の状態では、エンジンは普通の飛行機同様、後ろを向いてますが、VTOLやロボット時は、エンジンは次の様に下を向きます。
そのため、エンジンブーストをかけると機体は真上に向けて加速します。
次に向きの変更ですが、VTOLやロボット時の場合、機体の各部についているスラスターの働きにより、停止状態でも向きを変えることができます。この際には飛行状態と同様に、操縦桿右で右にロールし、操縦桿を引くと期首が上がり、右ペダルを踏むと右に機首が向きます。
次に、VTOL,ロボット時の位置変更についてですが、ブースト中は操縦桿操作は、回転操作からエンジン位置操作に切り替わります。
操縦桿を前にするとエンジンが後ろに、操縦桿を右にするとエンジンが左に向きます。
エンジンを後ろに向けてブーストすれば前に向かって進みますので、結局、操縦桿の方向に加速することになります。注意点は、操縦桿が中央の場合は真上に向けて加速することです。
また、これらのエンジン位置は自分の機体に対して決まります。
ですので、天地が逆になっている時にブーストすれば地面に向かって加速しますし、真下を向いた状態で操縦桿を手前に向けてブーストすれば空に向かって加速します。
なお、VTOLとロボット状態の違いですが、VTOL時には地面を滑る様に高速に進むのに対して、ロボット時はゆっくり歩行します。また、VTOL時は空中において空気抵抗が少ないですが、ロボット時は空気抵抗が大きいです。その分、ロボット時の方が機敏に動けます。
VTOLやロボットは基本的に地面や空中での急制動のために用いますが、飛行状態で失速した場合の復旧手段としても利用できます。
そのため、ミサイルが近距離で爆発したなどの理由により、空中でスピン状態になり、制御不能になった場合、素早くロボット状態にして回転を止め、その後に行きたい方向を頭上に持ってきて、上方にブーストすることで飛行状態に戻れます。この際、横方向に滑った状態で飛行状態にしてもまたスピンしてしまうので、計器の進行方向計を良く見て、横滑りしてない状態で飛行状態にします。
ロボット状態でブーストしたのち、飛行状態へというのは、地面上にいるときから空中に出るときも用います。